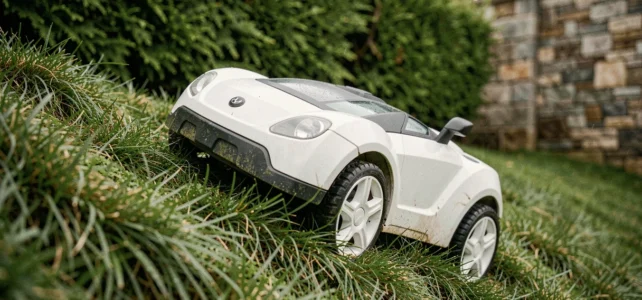
En un terreno inclinado, el criterio decisivo no es la pendiente máxima que aparece en la ficha técnica. Es la capacidad del robot cortacésped para mantener una trayectoria estable en el borde de la zona, donde el suelo cambia de textura, donde la hierba permanece húmeda por más tiempo y donde las ruedas pierden su agarre. Observamos regularmente máquinas capaces de subir una pendiente regular y seca, pero incapaces de seguir un talud empapado sin desviarse.
Agarre en el borde y suelo húmedo: el verdadero factor limitante de un robot cortacésped en pendiente
La pendiente anunciada por un fabricante corresponde casi siempre a una subida recta, sobre césped seco y denso. En condiciones reales, la parte más crítica se encuentra en el borde de la zona de corte, donde el robot debe girar o seguir un límite en un suelo que puede ser blando, musgoso o empapado después de la lluvia.
Un robot 2WD (dos ruedas motrices) con tacos clásicos se mantiene correctamente en una pendiente moderada y regular. Tan pronto como el terreno presenta un desnivel lateral combinado con humedad, el deslizamiento se vuelve sistemático. El robot recalcula su trayectoria, pierde tiempo y termina dejando franjas sin cortar a lo largo de los bordes.
Elegir un robot cortacésped para terreno en pendiente implica, por lo tanto, verificar no solo la pendiente máxima en subida, sino la capacidad de la máquina para trabajar en desnivel sobre suelo húmedo. Recomendamos medir la inclinación en los puntos más desfavorables del jardín (con un inclinómetro en el smartphone), especialmente cerca de los macizos, los setos y las zonas sombreadas que se secan lentamente.
4WD o 2WD: cuando la transmisión cambia las reglas del juego
Los modelos de cuatro ruedas motrices (AWD o 4WD) no se justifican sistemáticamente. Su sobrecosto y su mayor consumo energético solo tienen sentido si el terreno acumula varias restricciones: pendiente significativa, suelo arcilloso o regularmente empapado, y pasajes estrechos en desnivel.
En un césped inclinado pero bien drenado, un buen 2WD con ruedas anchas es suficiente. En cambio, un suelo arcilloso húmedo hace que el 4WD sea casi necesario, incluso en una pendiente que la ficha técnica del 2WD cubre teóricamente.
Robot cortacésped sin cable periférico y navegación RTK en terreno inclinado
Los robots sin cable periférico avanzan rápidamente en jardines complejos, incluso en pendiente. La guía por RTK, LiDAR o visión incorporada elimina la necesidad de enterrar un cable a lo largo de cada borde, lo que representa una ventaja concreta en un terreno accidentado donde el cable se mueve o se corta fácilmente.
En una pendiente, la navegación inalámbrica ofrece un beneficio adicional: el robot puede adaptar su trayectoria en tiempo real en lugar de seguir un recorrido aleatorio limitado por una señal magnética. Algunos modelos RTK planifican pasajes paralelos perpendiculares a la pendiente, lo que reduce el deslizamiento lateral y mejora la regularidad del corte.
Limitaciones concretas de la navegación inalámbrica en pendiente
El RTK depende de una señal GNSS corregida por una estación base. En un jardín encajonado, bordeado de grandes árboles o edificios, la precisión disminuye. El robot puede entonces chocar con un macizo o salir de la zona de corte, lo que plantea un problema de seguridad en un talud en voladizo.
El LiDAR y la visión por cámara compensan parcialmente estas pérdidas de señal, pero su fiabilidad varía según la densidad de la vegetación y la luminosidad. Observamos que los modelos que combinan RTK y visión incorporada ofrecen hoy en día el mejor compromiso en terreno inclinado y parcialmente sombreado.
- RTK solo: precisión centimétrica en terreno despejado, degradación bajo cubierta arbórea densa
- LiDAR incorporado: funciona en condiciones de baja luminosidad, pero sensible a las hierbas altas en los bordes
- Visión por cámara: complemento eficaz al RTK para la detección de obstáculos, limitado por la lluvia o el rocío en el objetivo
Seguridad del robot cortacésped en pendiente: niños, animales y parada de emergencia
Un robot que corta en pendiente presenta un riesgo de vuelco o deslizamiento que los modelos para terreno plano no tienen. La seguridad activa se convierte en un criterio de selección prioritario tan pronto como hay niños o animales en el jardín.
Los modelos recientes integran sensores de elevación y vuelco que cortan instantáneamente las cuchillas si el chasis se inclina más allá de un ángulo predefinido. Esta función no es un gadget: en un talud, un robot que desliza con las ruedas bloqueadas puede tomar velocidad y alcanzar a un niño o un animal abajo.
Lo que la ficha técnica no siempre menciona
Verifique la presencia de estos dispositivos antes de la compra:
- Parada de las cuchillas en caso de elevación del chasis (sensor de inclinación), no solo en caso de vuelco completo
- Detección ultrasónica o por cámara de obstáculos móviles (niños, animales) con parada anticipada, no únicamente por contacto con el parachoques
- Código PIN o bloqueo por aplicación para evitar que un niño reinicie el corte
- Programación horaria que permite restringir el corte a las horas en que el jardín no está ocupado
Un sensor de colisión por parachoques solo no es suficiente en un terreno inclinado, porque la velocidad de deslizamiento en bajada reduce el tiempo de reacción. Los modelos equipados con detección a distancia (ultrasonido o cámara) ofrecen un margen de seguridad claramente superior.
Criterios técnicos a verificar antes de la compra de un robot cortacésped para pendiente
En lugar de una lista de modelos que evoluciona cada temporada, recomendamos concentrar el análisis en cuatro parámetros que rara vez se cruzan en los comparativos de consumo.
El ancho y el perfil de las ruedas determinan la superficie de contacto con el suelo. Ruedas anchas con tacos profundos en un robot ligero ofrecen una mejor relación agarre/peso que un robot pesado con ruedas estrechas.
El peso del robot juega un papel ambivalente. Un chasis más pesado presiona mejor las ruedas al suelo en subida, pero aumenta la inercia en bajada y hunde más un suelo blando. En terreno arcilloso, un robot ligero con transmisión 4WD supera a menudo a un modelo pesado en 2WD.
La capacidad de la batería condiciona la autonomía real en pendiente. Un robot consume significativamente más energía en subida que en plano. Si la estación de carga está situada en la parte baja del terreno, el robot debe volver a subir la pendiente para reanudar su corte después de cada recarga, lo que reduce aún más la autonomía efectiva.
La posición de la estación de carga merece ser pensada desde la instalación. En un terreno inclinado, colocar la base en la parte alta de la pendiente o en un plano intermedio evita que el robot consuma energía innecesariamente para llegar a su zona de trabajo. Este detalle de implantación tiene más impacto en el rendimiento real que la diferencia de capacidad entre dos modelos de baterías.