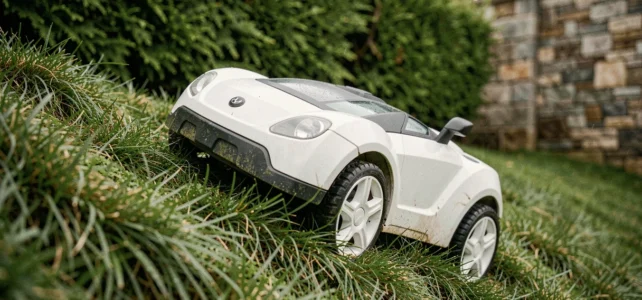
Op een hellend terrein is de doorslaggevende factor niet de maximale helling die op het technische fiche staat. Het is het vermogen van de robotmaaier om een stabiele koers te behouden aan de rand van het gebied, waar de grond van textuur verandert, waar het gras langer vochtig blijft en waar de wielen grip verliezen. We zien regelmatig machines die in staat zijn om een regelmatige en droge helling te beklimmen, maar niet in staat zijn om langs een doorweekte helling te rijden zonder af te wijken.
Grip aan de rand en vochtige grond: de echte beperkende factor van een robotmaaier op een helling
De helling die door een fabrikant wordt opgegeven, komt bijna altijd overeen met een rechte klim, op droog en dicht gras. In reële omstandigheden bevindt het meest kritieke gedeelte zich aan de rand van het maaigebied, waar de robot moet draaien of langs een grens moet rijden op een grond die los, mosachtig of verzadigd met water kan zijn na een regenbui.
Een 2WD (twee-wielaandrijving) robot met klassieke banden houdt zich goed op een gematigde en regelmatige helling. Zodra het terrein een zijwaartse helling in combinatie met vocht vertoont, wordt slippen systematisch. De robot herberekent zijn koers, verliest tijd en laat uiteindelijk ongeknipte stroken langs de randen achter.
Het kiezen van een robotmaaier voor hellend terrein vereist dus dat je niet de maximale helling in stijging controleert, maar het vermogen van de machine om te werken op een helling op modderige grond. We raden aan om de helling te meten op de meest ongunstige punten van de tuin (met een hellingsmeter op een smartphone), vooral nabij bloembedden, hagen en schaduwrijke gebieden die langzaam drogen.
4WD of 2WD: wanneer de transmissie het verschil maakt
Modellen met vierwielaandrijving (AWD of 4WD) zijn niet altijd gerechtvaardigd. Hun meerprijs en hogere energieverbruik zijn alleen zinvol als het terrein meerdere beperkingen heeft: significante helling, kleigrond of regelmatig doorweekte grond, en smalle doorgangen in helling.
Op een hellend maar goed doorlatend grasveld is een goede 2WD met brede profielbanden voldoende. Daarentegen maakt een vochtige kleigrond de 4WD bijna noodzakelijk, zelfs op een helling die theoretisch door het technische fiche van de 2WD wordt gedekt.
Draadloze robotmaaier en RTK-navigatie op hellend terrein
Draadloze robots zonder perifere kabel vorderen snel in complexe tuinen, ook op hellingen. RTK-, LiDAR- of ingebouwde vision-gidsen verwijderen de noodzaak om een draad langs elke rand te begraven, wat een concreet voordeel biedt op een oneffen terrein waar de kabel gemakkelijk kan verschuiven of breken.
Op een helling biedt draadloze navigatie een extra voordeel: de robot kan zijn koers in real-time aanpassen in plaats van een willekeurige route te volgen die door een magnetisch signaal is begrensd. Sommige RTK-modellen plannen parallelle passages die loodrecht op de helling staan, wat de zijwaartse slip vermindert en de snijregelmaat verbetert.
Concreet de beperkingen van draadloze navigatie op hellingen
RTK is afhankelijk van een GNSS-signaal dat door een basisstation wordt gecorrigeerd. In een ingesloten tuin, omringd door grote bomen of gebouwen, daalt de precisie. De robot kan dan in een bloembed rijden of uit het maaigebied komen, wat een veiligheidsprobleem vormt op een helling.
LiDAR en cameravisie compenseren deze signaalverliezen gedeeltelijk, maar hun betrouwbaarheid varieert afhankelijk van de dichtheid van de vegetatie en de lichtsterkte. We zien dat modellen die RTK en ingebouwde visie combineren tegenwoordig de beste compromis bieden op hellend en gedeeltelijk beschaduwd terrein.
- Alleen RTK: centimeterprecisie op open terrein, degradatie onder dichte boombedekking
- Ingebouwde LiDAR: werkt bij weinig licht, maar gevoelig voor hoog gras aan de randen
- Cameravisie: effectieve aanvulling op RTK voor obstakeldetectie, beperkt door regen of dauw op de lens
Veiligheid van de robotmaaier op een helling: kinderen, dieren en noodstop
Een robot die op een helling maait, vormt een risico op kantelen of glijden dat modellen voor vlak terrein niet hebben. Actieve veiligheid wordt een prioritair selectiecriterium zodra er kinderen of dieren in de tuin zijn.
Recente modellen zijn uitgerust met opheffings- en kantelsensoren die de messen onmiddellijk uitschakelen als het chassis verder dan een vooraf gedefinieerde hoek kantelt. Deze functie is geen gadget: op een helling kan een robot die met geblokkeerde wielen glijdt, snelheid maken en een kind of een dier beneden bereiken.
Wat het technische fiche niet altijd vermeldt
Controleer de aanwezigheid van deze apparaten voor de aankoop:
- Uitschakeling van de messen bij opheffing van het chassis (tiltsensor), niet alleen bij volledige omkering
- Ultrasone of cameradetectie van mobiele obstakels (kinderen, dieren) met een vroegtijdige stop, niet alleen door contact met de bumper
- PIN-code of vergrendeling via een app om te voorkomen dat een kind het maaien opnieuw start
- Tijdprogrammering die het maaien beperkt tot de uren waarop de tuin niet bezet is
Een botsingssensor met alleen een bumper is niet voldoende op een hellend terrein, omdat de snelheid van het glijden naar beneden de reactietijd verkort. Modellen die zijn uitgerust met afstandsdetectie (ultrasoon of camera) bieden een aanzienlijk hogere veiligheidsmarge.
Technische criteria om te controleren voordat je een robotmaaier voor hellingen koopt
In plaats van een lijst van modellen die elk seizoen verandert, raden we aan om de analyse te concentreren op vier parameters die zelden worden gecombineerd in de consumentenvergelijkingen.
De breedte en het profiel van de wielen bepalen het contactoppervlak met de grond. Brede wielen met diepe profielen op een lichte robot bieden een betere grip-gewichtsverhouding dan een zware robot op smalle wielen.
Het gewicht van de robot speelt een ambivalente rol. Een zwaarder chassis drukt de wielen beter op de grond bij een klim, maar verhoogt de inertie bij een afdaling en maakt een losse grond nog meer los. Op kleigrond overtreft een lichte robot met 4WD-transmissie vaak een zwaar model in 2WD.
De capaciteit van de batterij bepaalt de werkelijke autonomie op een helling. Een robot verbruikt aanzienlijk meer energie bij een klim dan op vlak terrein. Als het oplaadstation aan de onderkant van het terrein is geplaatst, moet de robot de helling weer op om zijn maaibeurt na elke oplading te hervatten, wat de effectieve autonomie verder vermindert.
De positie van het oplaadstation moet al bij de installatie worden overwogen. Op een hellend terrein voorkomt het plaatsen van de basis bovenaan de helling of op een tussenplateau dat de robot onnodig energie verbruikt om zijn werkgebied te bereiken. Dit detail van de installatie heeft meer impact op de werkelijke prestaties dan het verschil in capaciteit tussen twee batterijmodellen.